Системы наведения роботов
Системы наведения роботов SICK для комплексной автоматизации контроля, идентификации, навигации и профилирования объектов. В разделе представлены готовые системы и решения для производства, логистики и робототехники.



Системы наведения роботов SICK
Системы наведения роботов SICK относятся к решениям, которые формируют для робота координаты, ориентацию или смещение объекта перед автоматическим захватом, перемещением и обработкой. В таких задачах робот получает не просто изображение, а данные для контроллера движения: где находится деталь, коробка, кузов или рабочая позиция, какую позу нужно учесть и какие параметры операции влияют на цикл.
Выбор по объекту и геометрии
Инженер сначала сопоставляет объект с типом локализации. Для random bin picking и depalletizing требуется 3D position или pose по облаку точек, для деталей на плоскости достаточно 2D shape-based localization, а для кузова автомобиля важны RPS holes, reference points и измерение смещения относительно роботизированной операции. Если нужна полная пространственная ориентация, учитывают X, Y, Z, roll, pitch и yaw; если объект лежит на фиксированной плоскости, часто достаточно координаты и угла поворота.
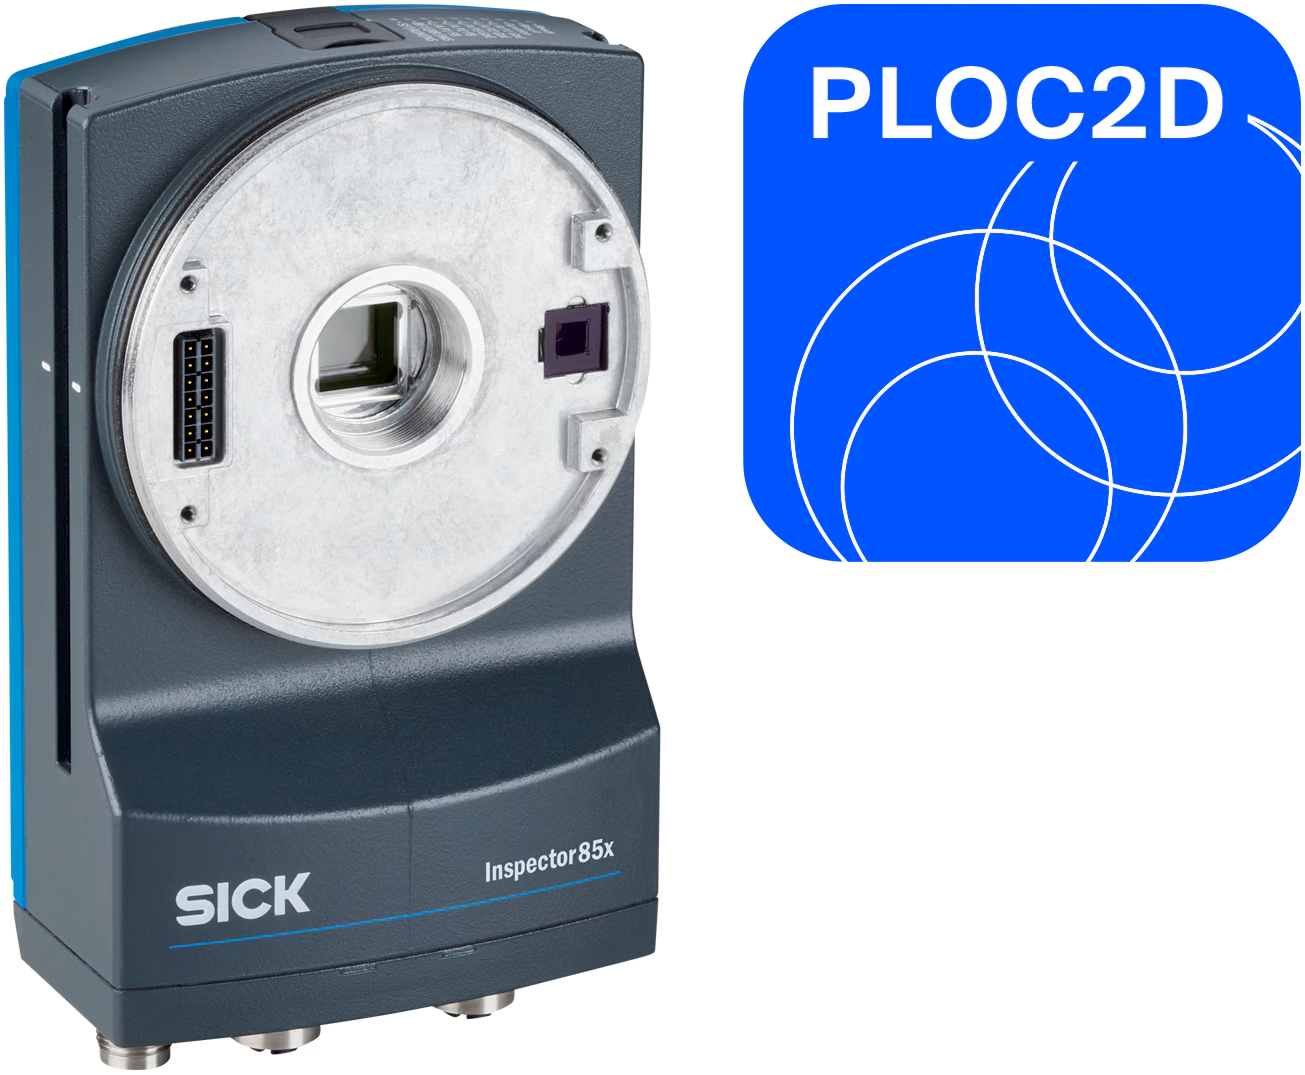
PLB рассматривают как гибкую 3D part localization platform для picking и handling, PLOC2D - как 2D систему по форме и контуру, PLR - как stand-alone 3D pose determination, PALLOC - как deep-learning depalletizing boxes, а система позиционирования кузова работает с автомобильным body position. Эти направления нельзя смешивать только потому, что все они связаны с камерой, датчиком, изображением и роботом.
Интеграция с роботизированной ячейкой
При проектировании проверяют поле зрения, рабочую область, освещение, расстояние до объекта, монтаж камеры или сенсорного модуля, калибровку, alignment, robot coordinate system, интерфейс к контроллеру, TCP/IP или industrial network, питание, напряжение, кабель, разъем, клеммы шкафа, заземление, экранирование и электромагнитную совместимость. Для надежного workflow также нужны параметры ввода-вывода, диагностика, аварийный сигнал и код ошибки при потере результата локализации.
Точность, скорость, localization time и cycle time зависят от архитектуры, объекта, конфигурации датчика, алгоритма и условий монтажа. Поэтому численные значения из отдельных систем проверяют по конкретному исполнению, а не переносят на всю ветку robot guidance.
Спецификация и модернизация
В заявке указывают тип робота, объект, требуемую координату или pose, размеры рабочей зоны, known или variable geometry, расположение деталей, требования к точности, скорость цикла, освещение, mounting position, интерфейс, software package, артикул, код исполнения, паспорт оборудования и техническую документацию.
При замене или модернизации сопоставляют существующий датчик, камеру, контроллер движения, кабельную трассу, параметры связи, calibration data, robot program и требования безопасности. Такой подход помогает выбрать между PLB, PLOC2D, PLR, PALLOC и системой позиционирования кузова без неподходящей подмены 2D, 3D, depalletizing и automotive body positioning задач.