Системы локализации
Системы локализации SICK для комплексной автоматизации контроля, идентификации, навигации и профилирования объектов. В разделе представлены готовые системы и решения для производства, логистики и робототехники.


Системы локализации SICK
Системы локализации SICK относятся к промышленным решениям для определения положения, состояния места или перемещения объекта в производстве и логистике. В такой системе важны не только датчик или метка, но и контроллер движения, программный модуль, коммуникация, питание, кабельная трасса, схема подключения, диагностика и связь с системой управления.
Роль системы и объекта
Сначала определяют, что именно требуется локализовать: mobile robot, vehicle, pallet, material carrier, workpiece, storage position или транспортную тележку. Для одного проекта нужна координата и позиционирование движущегося актива, для другого - occupied/free state фиксированного места, для третьего - точное положение робота относительно mapped floor texture. Эти задачи нельзя объединять только словом tracking, потому что физический принцип, интерфейс и данные на выходе отличаются.
Внутри ветки встречаются UWB real-time localization, floor-texture image-based localization, radar/magnetometer occupancy detection, WPAN identification и интеграция position data с RFID, GNSS, LiDAR или другими источниками в применимых платформах. Такое разнообразие требует заранее описать объект, expected accuracy, скорость обновления, радиосреду, карту зоны, помехи, условия монтажа и требуемый workflow данных.
Выбор архитектуры
Для UWB RTLS проверяют infrastructure placement, anchors or satellites, tags, update rate, range, помеховую обстановку, экранирование металлическими конструкциями и устойчивость связи. Для floor-texture localization важны поверхность пола, mapping, mounting position сенсорного блока, vibration, загрязнение и связь с навигацией mobile robot. Для occupancy detection оценивают геометрию storage или loading space, высоту установки, идентификацию объекта и NB-IoT или другой канал передачи.
Электрическая и системная часть включает напряжение питания, потребляемый ток, кабель, разъем, клеммы, шкаф управления, заземление, электромагнитную совместимость, дискретный вход, аналоговый сигнал, полевые шины, Ethernet или wireless communication, параметры ввода-вывода и правила аварийного поведения. Эти данные задают границы совместимости при проектировании, замене или модернизации.
Данные для инженера и закупки
В спецификации указывают объект, required position или occupancy event, точность, repeatability, update rate, размеры зоны, карту маршрута, indoor/outdoor requirements, tag-based или tag-free operation, interface, software endpoint, code of execution, артикул компонентов, условия монтажа, техническую документацию, паспорт оборудования и диагностические требования.
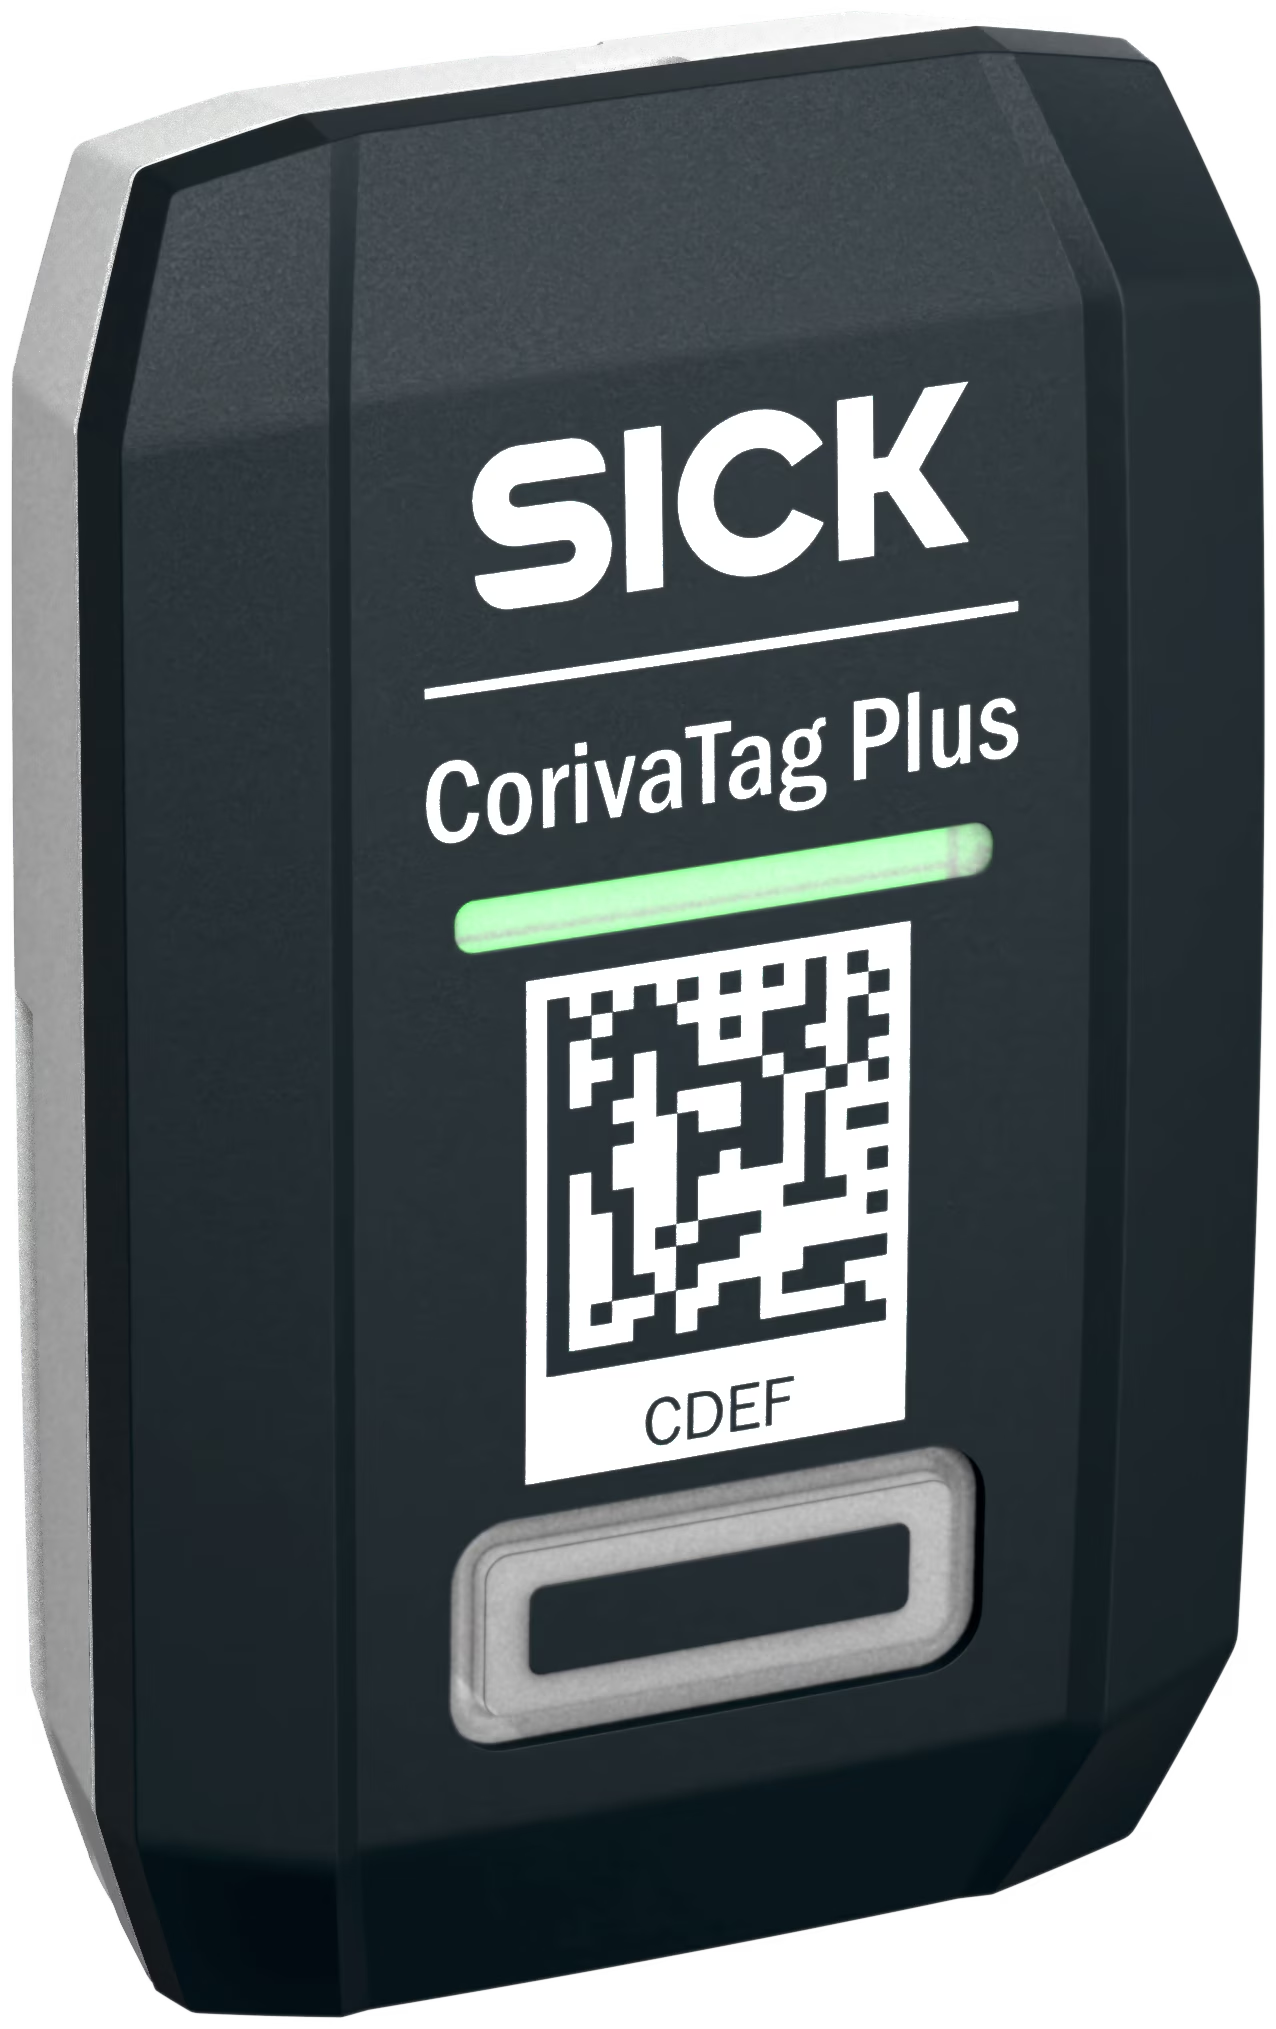
Для специалиста по закупкам полезно разделить Coriva, OccupID, Tag-LOC и Triton Floor-LOC по инженерному вопросу. Coriva отвечает за open omlox UWB RTLS platform, OccupID - за занятость места и идентификацию объекта, Tag-LOC - за UWB tracking tagged assets, Triton Floor-LOC - за floor-referenced позиционирование mobile robots. Такой подход снижает риск выбрать внешне похожую систему с другой функцией, интерфейсом или логикой данных.