Позиционные магниты
Позиционные магниты SICK для промышленной автоматизации, контроля и интеграции оборудования. В разделе представлены устройства и комплектующие для построения надёжных автоматизированных систем.
Отображение 1–12 из 27

MAG-0625-A

MAG-1003-S

MAG-1005-N
MAG-1005-N — вариант продукции серии Позиционные магниты из группы «Магниты».
- Описание: Neodym - Note: Direct or indirect sale of the Neodym magnets we supply or end products manufactured from these magnets is prohibited in the following countries: USA, Canada and Japan.
- Температурная стойкость мин...макс:: – 25 °C +80 °C
- Диаметр: 10 mm

MAG-2006-B

MAG-2308-B

MAG-3010-B
MAG-3015-B

MAG-3515-B

MAG-B-180-01
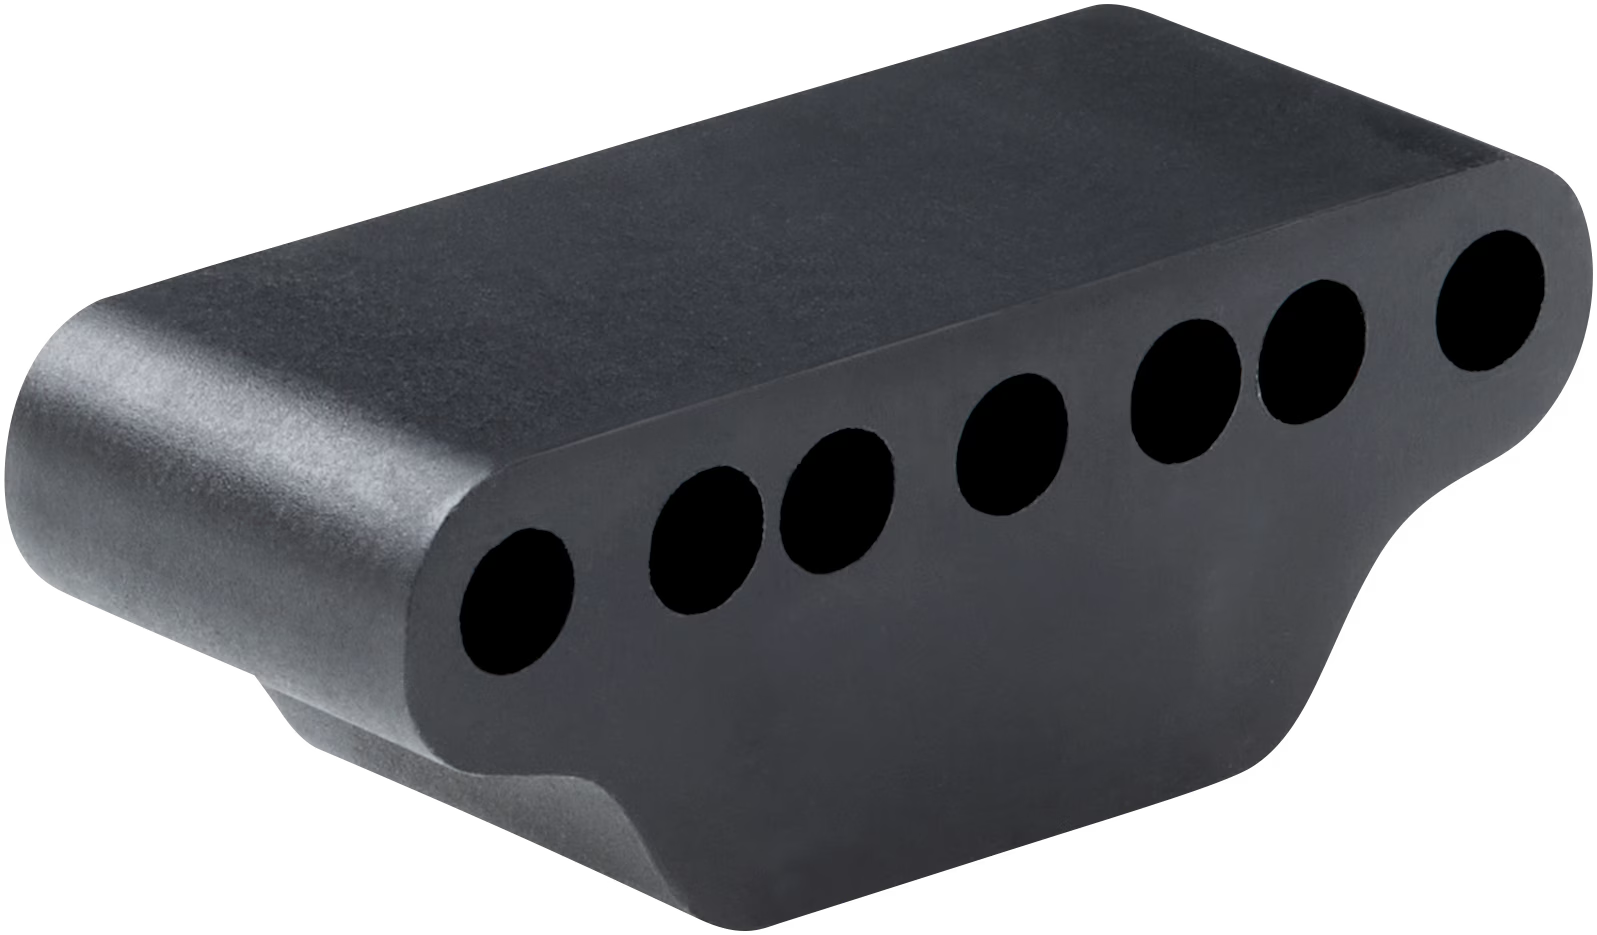
MAG-B-200-01

MAG-C-250-01
MAG-C-250-01 — вариант продукции серии Позиционные магниты из группы «Магниты».
- Описание: C-position magnet for magnetostrictive linear encoder, Ø 25.0 mm max. axial surface pressure 20 N/mm²
- Предметы поставки: 1 pieces
- Упаковочная единица: 1 piece
- Цвет корпуса: Black
- Размеры (Ш х В х Д): 8 mm (Inner diameter 13.5 mm)

MAG-C-330-01
MAG-C-330-01 — вариант продукции серии Позиционные магниты из группы «Магниты».
- Описание: C-position magnet for magnetostrictive linear encoder, Ø 33.0 mm max. axial surface pressure 40 N/mm²
- Предметы поставки: 1 pieces
- Упаковочная единица: 1 piece
- Цвет корпуса: Black
- Размеры (Ш х В х Д): 8 mm (Inner diameter 13.5 mm)
Позиционные магниты SICK
Позиционные магниты SICK используют как дискретные magnetic targets для совместимых датчиков положения и линейных измерительных систем. Магнит сам не вычисляет координату и не формирует электрический выход: его поле считывает датчик или read head, а результат измерения зависит от всей связки - магнит, механика, зазор, ориентация, кабель, питание и обработка сигнала.
Дискретная магнитная цель
Position magnet выбирают по конкретной установке: форме, диаметру, высоте, материалу, mounting hole, типу крепежа, расстоянию до датчика, направлению поля и допустимой механической нагрузке. Для такой детали особенно важны alignment и постоянный sensor-to-magnet distance, потому что смещение магнита меняет условия считывания и может проявиться как ошибка положения или нестабильная диагностика.
Для magnet part no. 5327349 описан position magnet, suitable for MPA, с hard ferrite construction, mounting hole for M3 countersunk screw, диаметром примерно 15.2 mm и высотой примерно 6 mm. Для этого исполнения указывается sensor-to-magnet distance примерно 4 ... 8 mm и требование сохранять расстояние между датчиком и магнитом постоянным. Эти значения относятся к данному варианту и не переносятся на все позиционные магниты.
Форма, крепление и механика
Другой пример, MAG-O-330-01 part no. 2129167, описывается как position magnet for magnetostrictive linear encoder. Это ring magnet с наружным диаметром около 33 mm, внутренним диаметром около 13.5 mm и толщиной 8 mm; для него отдельно проверяют предельную axial surface pressure. Такое исполнение отличается от компактного магнита с отверстием под винт, поэтому подбор по одному слову magnet недостаточен.
В механической части проверяют посадочное место, крепеж, направление перемещения, зазор до сенсора, параллельность поверхностей, возможный перекос, вибрацию, загрязнение, температуру и защиту от ударов. Если магнит установлен на движущейся детали, важно понимать рабочий цикл машины, повторяемость положения и доступ к месту замены без нарушения настройки датчика.
Совместимость и заявка
Позиционный магнит сопоставляют с sensor family, моделью датчика, кодом исполнения, монтажной схемой, требуемым расстоянием и документацией выбранной системы. Для заказа полезны артикул старого магнита, фотографии крепления, размеры, материал, форма - compact или ring magnet, тип винта или посадки, рабочий зазор, ориентация поля, симптомы ошибки и данные связанного энкодера или датчика. Так дискретная магнитная цель отделяется от магнитной ленты, которая работает как непрерывная измерительная дорожка.