Система обнаружения посторонних предметов
Система обнаружения посторонних предметов SICK для обнаружения объектов, материалов, меток и положения деталей на производственных линиях. В разделе представлены промышленные датчики для автоматизации контроля и сортировки.
Показаны все результаты (3)
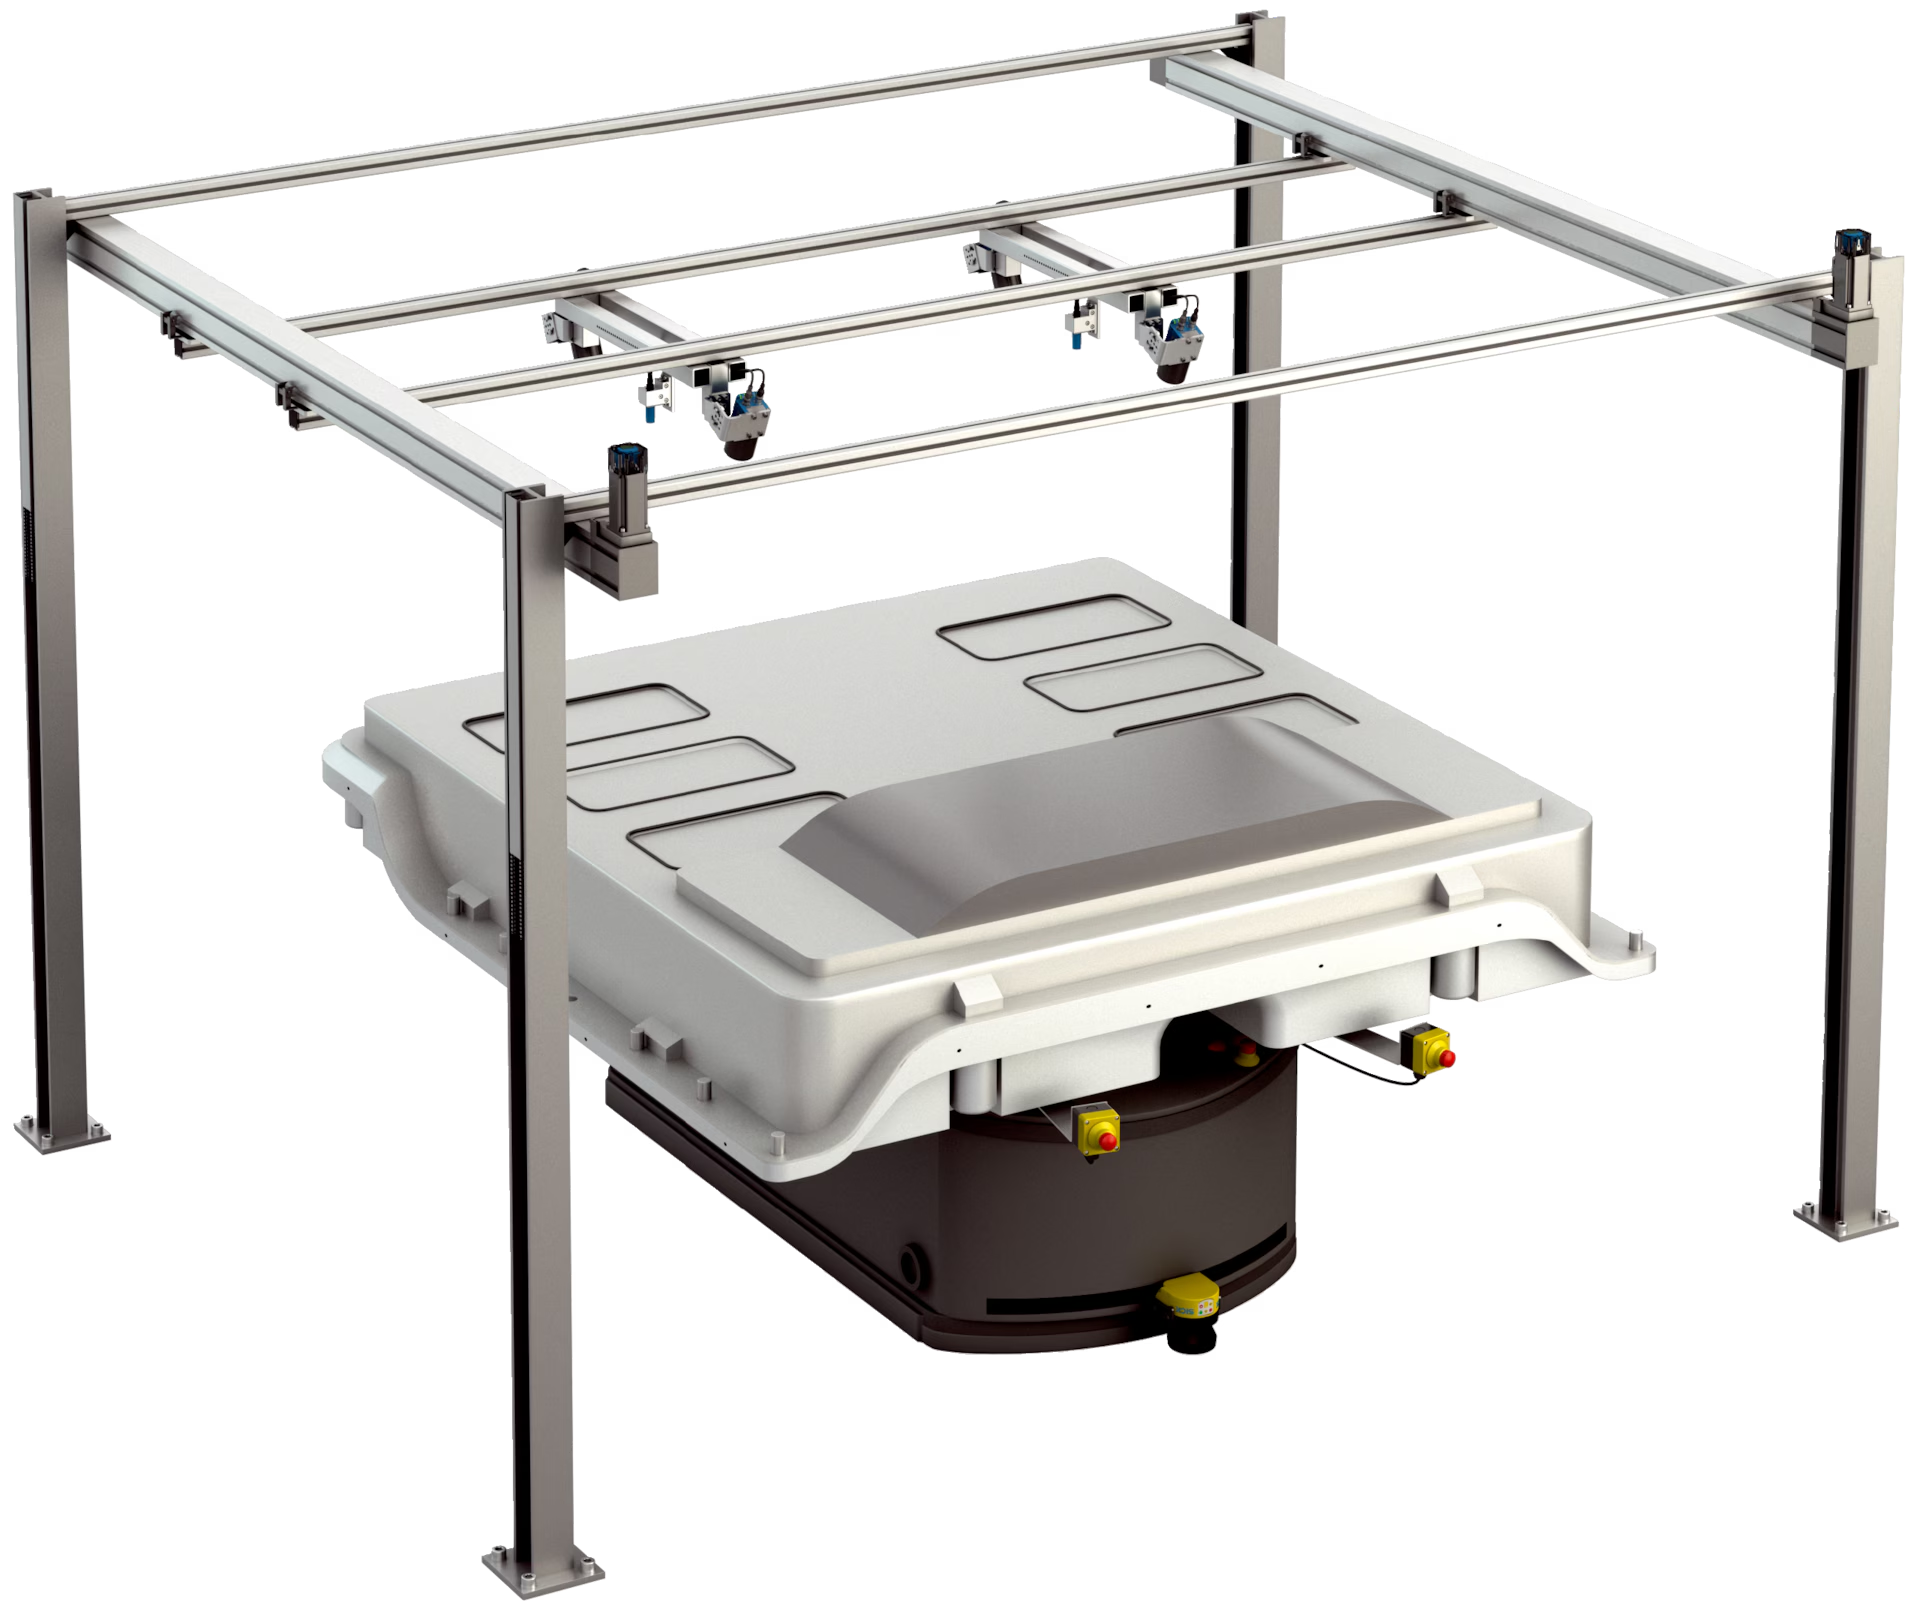
FOS-HVS Duo1600
FOS-HVS Duo1600 — вариант продукции серии Система обнаружения посторонних предметов из группы «Системы контроля качества».
- Технология: 3D laser triangulation
- Лазерный класс: 2
- Цвет лазера: Single color: red or blue
- Ширина поля зрения: Typ. 1,600 mm, Depends on the object height
- Принцип действия: Laser triangulation
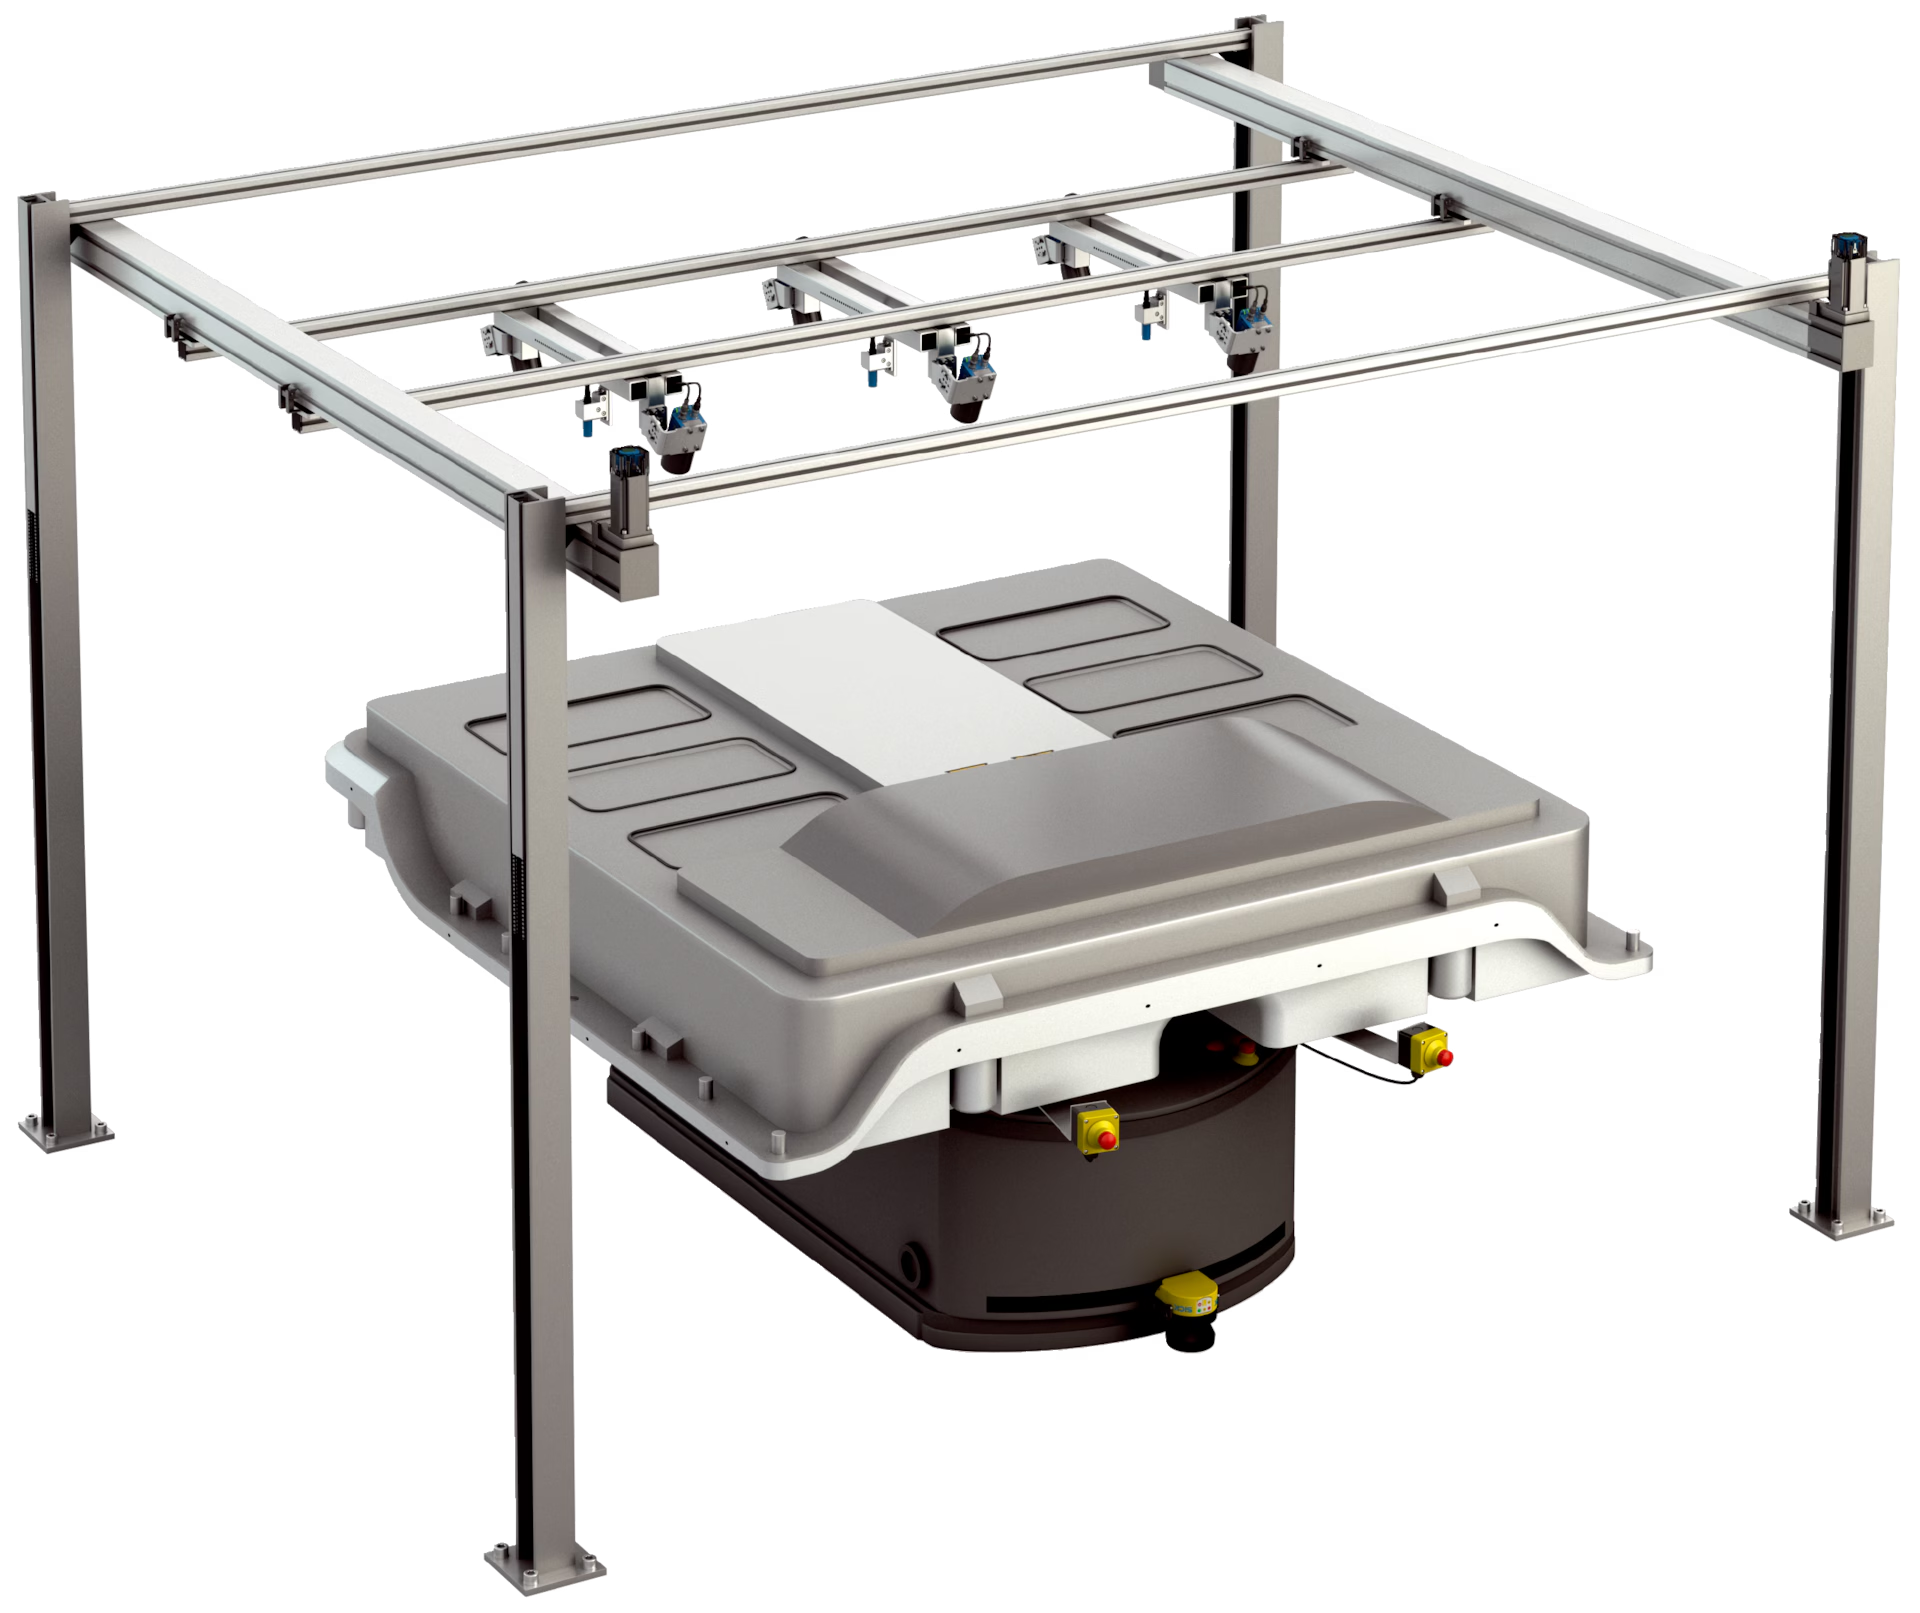
FOS-HVS Duo2400
FOS-HVS Duo2400 — вариант продукции серии Система обнаружения посторонних предметов из группы «Системы контроля качества».
- Технология: 3D laser triangulation
- Лазерный класс: 2
- Цвет лазера: Multi color: red and green or blue and green
- Ширина поля зрения: Typ. 2,400 mm, Depends on the object height
- Принцип действия: Laser triangulation
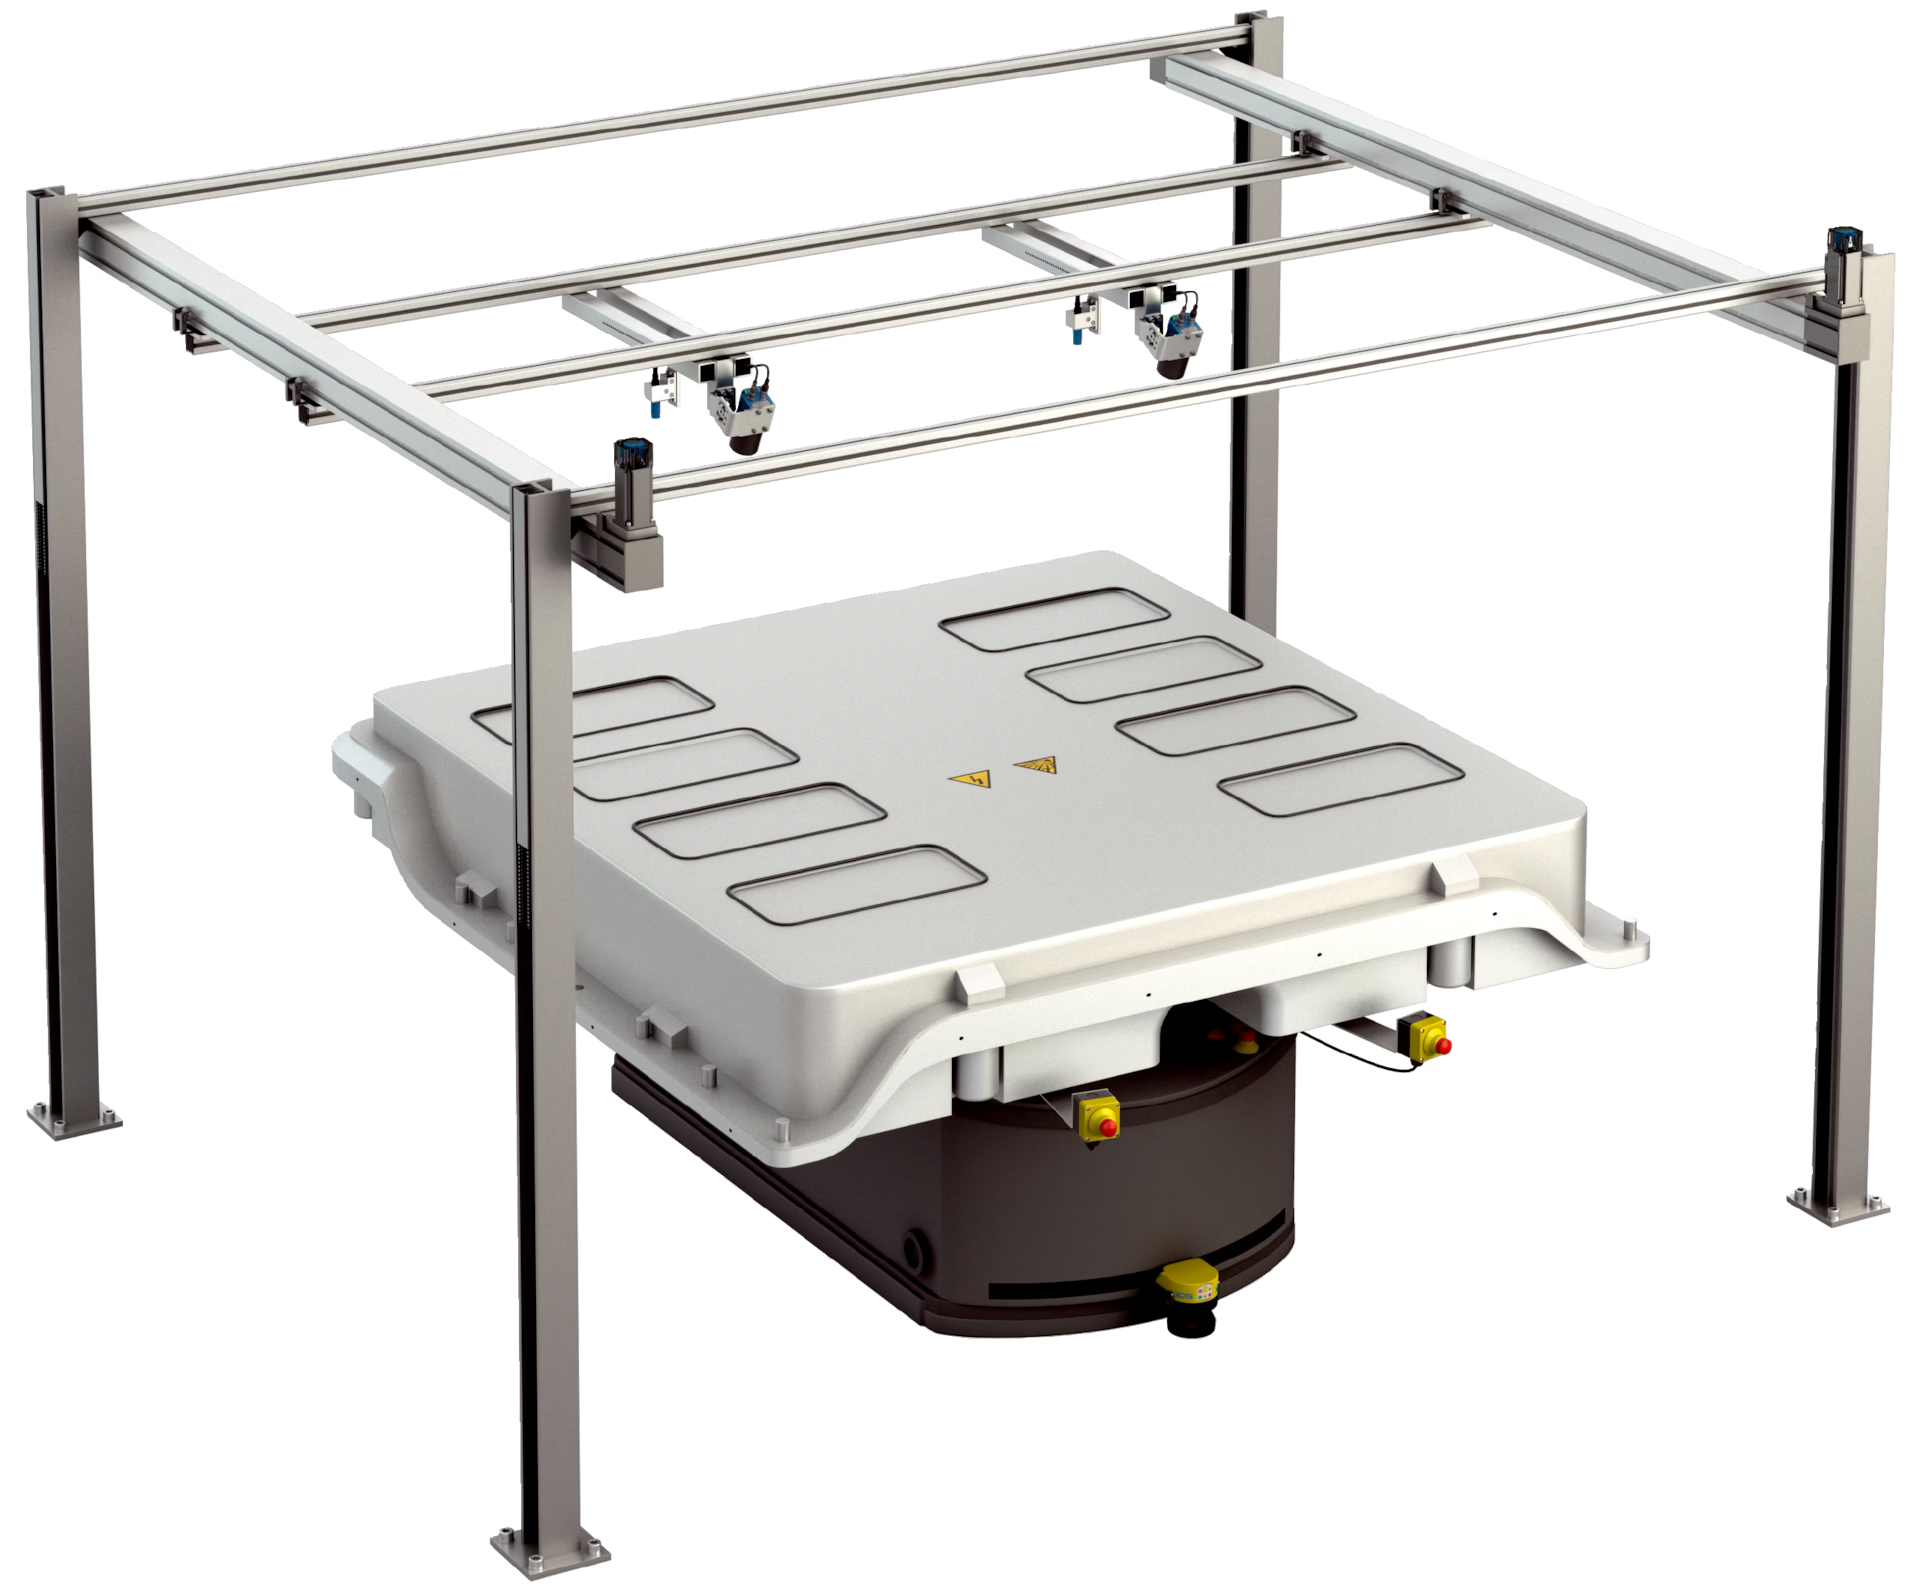
FOS-HVS Mono1600
FOS-HVS Mono1600 — вариант продукции серии Система обнаружения посторонних предметов из группы «Системы контроля качества».
- Технология: 3D laser triangulation
- Лазерный класс: 2
- Цвет лазера: Single color: red or blue
- Ширина поля зрения: Typ. 1,600 mm, Depends on the object height
- Принцип действия: Laser triangulation
Система обнаружения посторонних предметов SICK
Система обнаружения посторонних предметов SICK относится к задачам quality inspection, где контролируемая поверхность проверяется на наличие нежелательных объектов перед следующей операцией сборки, транспортировки или обработки. В отличие от общей системы обнаружения объектов, здесь важен не сам факт присутствия детали, а поиск маленького чужеродного предмета, который может повредить изделие или нарушить процесс.
Foreign Object Detection System
В официальном контексте SICK описана Foreign Object Detection System с 3D foreign-object detection на основе laser triangulation. В конфигурации могут использоваться Ranger3 3D vision cameras, line laser и control/evaluation unit. FOS-HVS описан для inspection of high-voltage battery surfaces, где мелкий объект на поверхности может создать риск повреждения на последующих производственных шагах.
Типичные примеры unwanted objects включают screws, nuts, tools и другие small objects. В family documentation приведён ориентир минимально обнаруживаемого размера около 4 mm x 4 mm x 2 mm, но этот параметр зависит от применения, поверхности и конфигурации системы. Его нельзя переносить как универсальную гарантию для любой поверхности, материала или скорости линии.
Почему это не обычное object detection
Foreign-object detection работает с определённой inspected surface, разрешением, высотой объекта, контрастом, геометрией, отражением, загрязнением и возможностью отличить реальный предмет от нормального рельефа детали. Дополнительные функции в documented context могут включать screw detection, adhesive или sealant bead inspection и компенсацию сложной surface geometry, если это предусмотрено конфигурацией.
Система должна быть связана с технологическим действием: остановкой процесса, сигналом оператору, отводом детали, повторной проверкой, записью события или передачей результата в контроллер. Поэтому при выборе важны cycle time, inspection area, number of system heads, положение лазера и камеры, защита кабеля, питание, схема подключения, электромагнитная совместимость, диагностика и сервисный доступ.
Данные для подбора
Для спецификации указывают объект контроля, материал и цвет поверхности, допустимый размер постороннего предмета, диапазон высот, область просмотра, скорость движения, условия монтажа, вибрацию, загрязнение, требования к отбраковке, интерфейс результата, кабель, разъём, экранирование и заземление. Если речь идёт о battery surface inspection, отдельно описывают этап процесса, допустимые дефекты и ограничения по безопасности участка.
Для замены нужны артикул, код исполнения, фотографии установки, техническая документация, схема шкафа, примеры обнаруженных и пропущенных объектов, настройки зоны контроля и диагностические сообщения. Такой подход сохраняет роль 3168 как surface foreign-object inspection и не смешивает её с pallet integrity, pallet classification, label checking или общей веткой систем обнаружения объектов.